🦾 KER 外骨骼硬件介绍
OpenArmX KER 是一套无电机、纯被动式的双臂遥操作主手。它把操作者的手臂动作转换为 16 路关节角度,通过 USB 或 Wi‑Fi 发送给机器人控制器,适合实时遥操作和模仿学习数据采集。
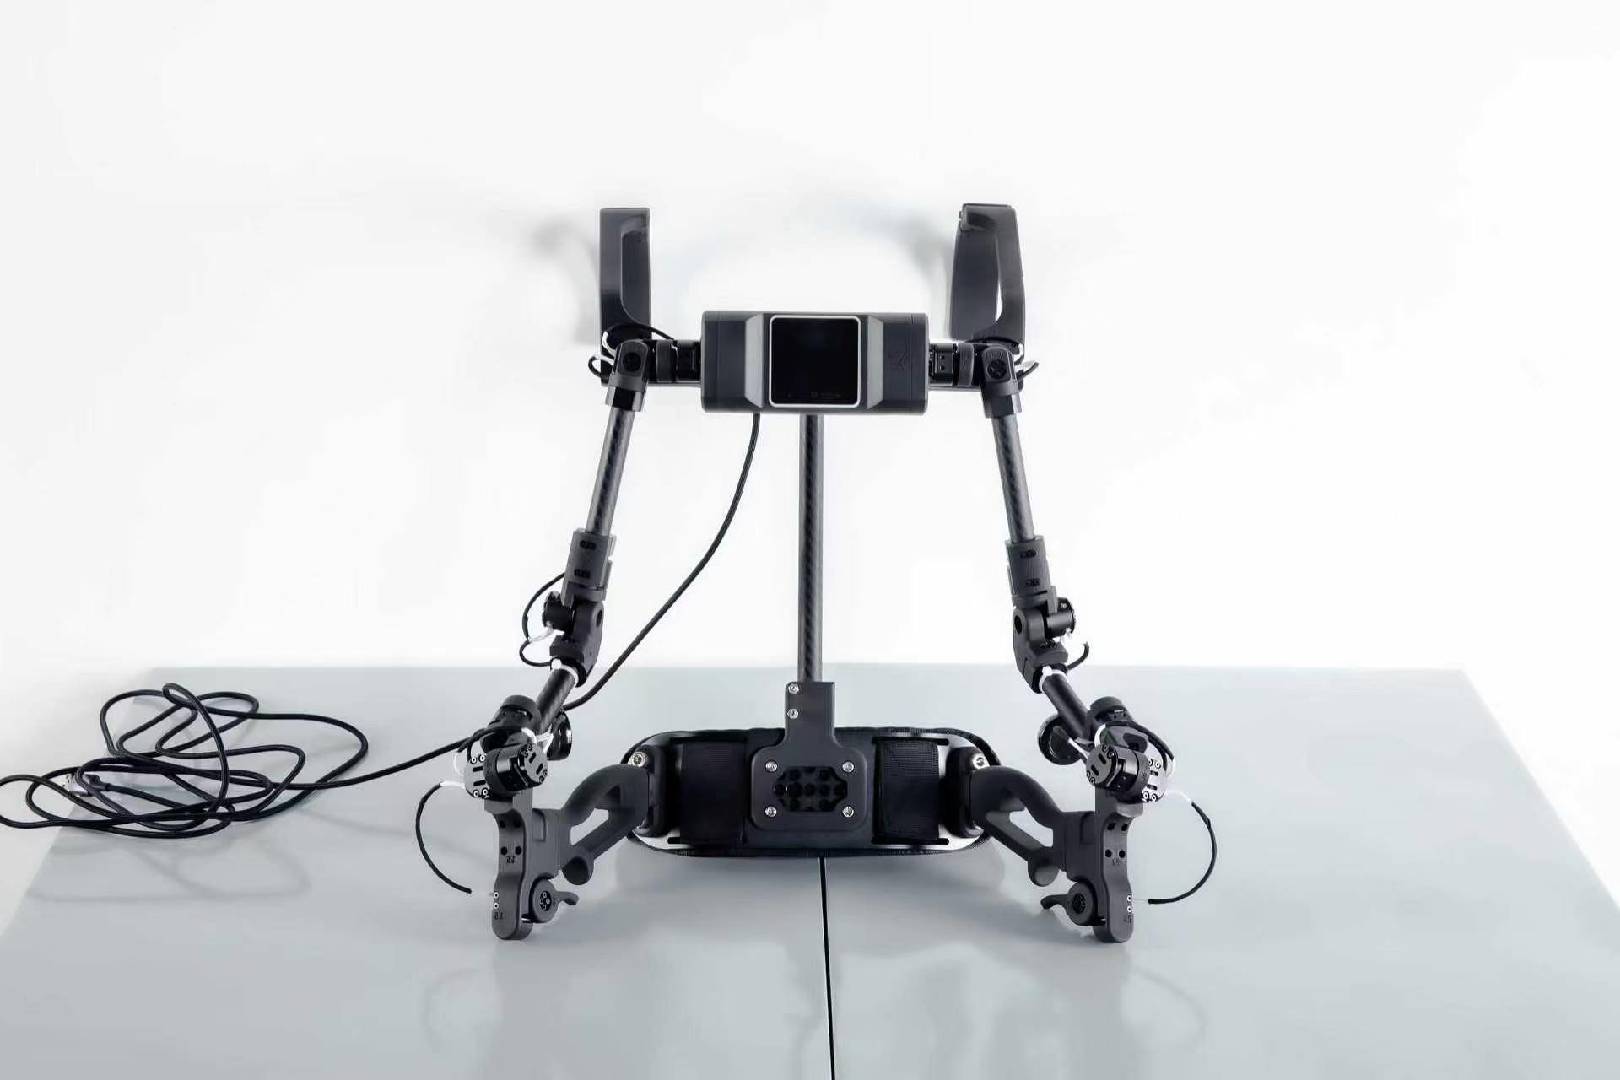
🌱 开源来源与二次开发
KER 外骨骼硬件源自 OpenArm 团队开源的 KER(Kinematic Equivalent Replica,运动学等效复制品)项目。我们感谢 OpenArm 团队对硬件设计、运动学方案和开源社区的分享,使更多研究者能够以较低门槛开展机器人遥操作与模仿学习研究。
我们没有对原版 KER 的机械结构、电气结构或编码器方案进行修改。本页面介绍的 CFRP 连杆、被动关节、16 路编码器和肩背式结构均来自 OpenArm KER 硬件设计。我们的工作集中在软件二次开发和工具链完善:
- 在原有 USB 数据链路基础上增加 Wi‑Fi 无线连接,支持 UDP 实时传输,并保留 USB 有线模式。
- 开发更容易适配不同机器人的
openarmx_teleop_kerROS 2 软件包,通过 YAML 配置关节名称、索引、单位、范围和控制器接口。 - 开发 KER Manager,用于 Wi‑Fi 配置、零位标定、角度监控、调试和固件烧录。
- 延续 OpenArm 团队的开源理念,KER 固件、ROS 2 遥操作包和相关软件均以开源方式发布,方便用户学习、复现和二次开发。
相关开源项目:
OpenArmX KER 的软件增强建立在 OpenArm 团队开源成果之上;使用和再发布时请同时遵守上游项目及各软件仓库中的许可证要求。
✨ 主要特性
- 双臂 16 通道:每臂 7 个关节通道和 1 个夹爪通道。
- 7-DoF 运动学结构:关节结构与 OpenArm 2.0 一致,连杆按约 70% 比例缩放,可进行 1:1 运动映射。
- 零电机被动结构:不产生动力输出,没有电机阻力和齿槽转矩,适合长时间采集。
- 模块化绝对式编码器:16 个 Infineon TLE5012B 磁性角度传感器,15 位绝对角度分辨率。
- 双链路传输:Type-C USB 有线传输,或 Wi‑Fi 无线传输;Wi‑Fi 默认 UDP 端口为
19090。 - 肩背式快速穿戴:约 1.7 kg,约 30 秒可完成穿戴和调整。
📋 规格参数
| 项目 | 规格 |
|---|---|
| 产品类型 | 无电机被动式主手 / 外骨骼运动捕捉装置 |
| 自由度 | 双臂 16 通道(每臂 7 关节 + 1 夹爪) |
| 结构材料 | CFRP 碳纤维管、机加工铝件、PA12 尼龙件 |
| 传感器 | 16 × TLE5012B,15 位绝对式磁性编码器 |
| 数据接口 | USB Type-C;Wi‑Fi UDP |
| Wi‑Fi 端口 | 19090 |
| 适配平台 | OpenArm 1.0、OpenArm 2.0、OpenArmX;其他机器人可通过 YAML 自定义 |
🎛️ 通道和姿态数据
KER 数据包按右臂、左臂顺序提供 16 路角度。OpenArmX 默认配置的通道索引为:
| 索引 | 通道 | 索引 | 通道 |
|---|---|---|---|
| 0–7 | right_j1 … right_j7、right_trigger |
8–15 | left_j1 … left_j7、left_trigger |
实际角度范围和正负方向由机器人配置文件决定。不要仅凭外观判断方向;首次连接后应在仿真模式逐关节确认。
🔗 数据链路
USB 模式使用 KER 的 USB Vendor 接口,ROS 2 节点会完成协议握手、读取设备 schema,并持续接收最新姿态。Wi‑Fi 模式使用 UDP:节点会发送心跳维持会话,只保留最新数据包,丢包不会积压成过期动作;设备重启或网络恢复后会自动重新握手。
上位机的 USB CDC 串口用于配置、标定和调试,与遥操作数据接口分工不同。不要让两个程序同时占用同一个 KER USB 数据接口。
🛡️ 穿戴和安全检查
- 关闭机器人运动或启用仿真,先把 KER 放到自然中立姿态。
- 肩带、腰带和关节限位调整到舒适且不干涉的位置。
- 确认每个关节能平滑运动,没有碰撞、线缆拉扯或异常摩擦。
- 真机操作必须保留急停和安全员;首次运行从小幅、低速动作开始。
- 发生方向错误、姿态跳变或连接中断时,立即释放控制并检查标定、映射和限位。