跳转至
openArmX技术文档
夹爪
简体中文
English
正在初始化搜索引擎
GitHub
首页
⚠️ 安全声明
🚀 快速开始
KER外骨骼
硬件
软件
遥操作
VLA
常见问题
产品与购买
联系我们
openArmX技术文档
GitHub
首页
⚠️ 安全声明
🚀 快速开始
KER外骨骼
KER外骨骼
硬件介绍
KER Manager上位机应用教程
遥操作教程
配置文件与第三方机器人适配
硬件
硬件
规格
电机
夹爪
夹爪
目录
夹爪规格
软件
软件
软件结构简介
环境配置
安装KCAN驱动
python 脚本
python 脚本
CAN
电机基础
运动控制
API
API
基础通信
单臂控制
双臂控制
异常类型
电机管理系统
ROS2
ROS2
安装ROS2
MoveIt
示教功能
遥操作
遥操作
摇操简介
同构遥操
VR遥操作
外骨骼遥操作
VLA
VLA
VLA简介
环境配置
采集数据
采集数据
VR
同构
外骨骼
训练
训练
模型下载
单卡训练
多卡训练
推理
常见问题
常见问题
硬件
软件
产品与购买
产品与购买
产品详情
产品详情
产品概览
整机方案
控制与扩展
合作用户
购买渠道
联系我们
目录
夹爪规格
夹爪
夹爪规格

参数
规格
夹爪类型
平行夹爪
夹爪数量
2个(每臂1个)
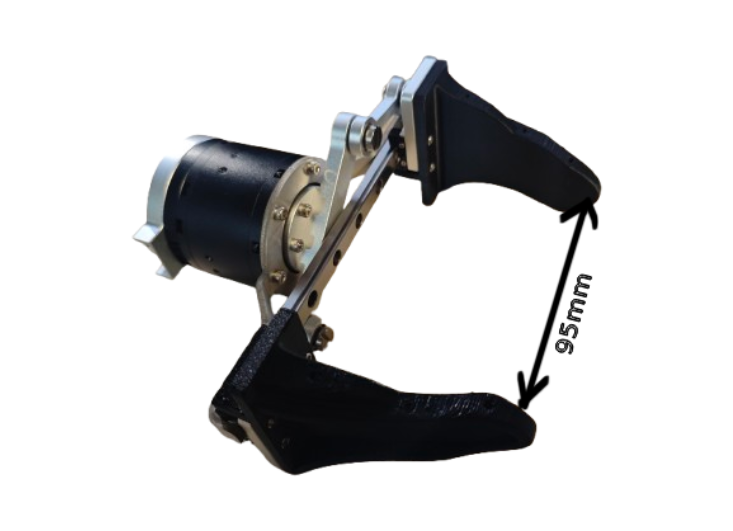
最大开口
约 95 mm
夹持力
可调(通过KP参数)
夹爪一般规格
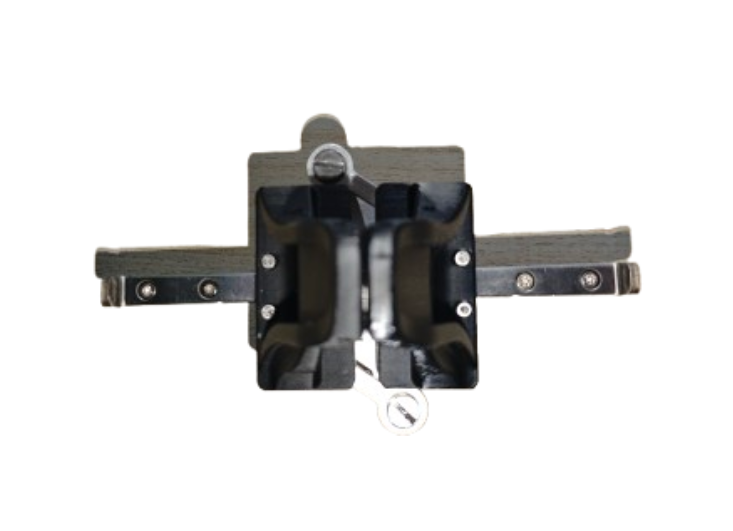
夹爪闭合状态
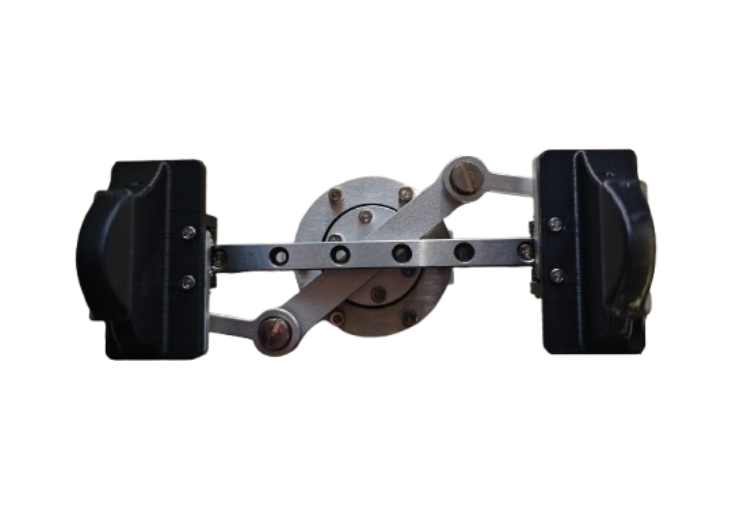
夹爪张开状态(最大开口约 95mm)
回到页面顶部